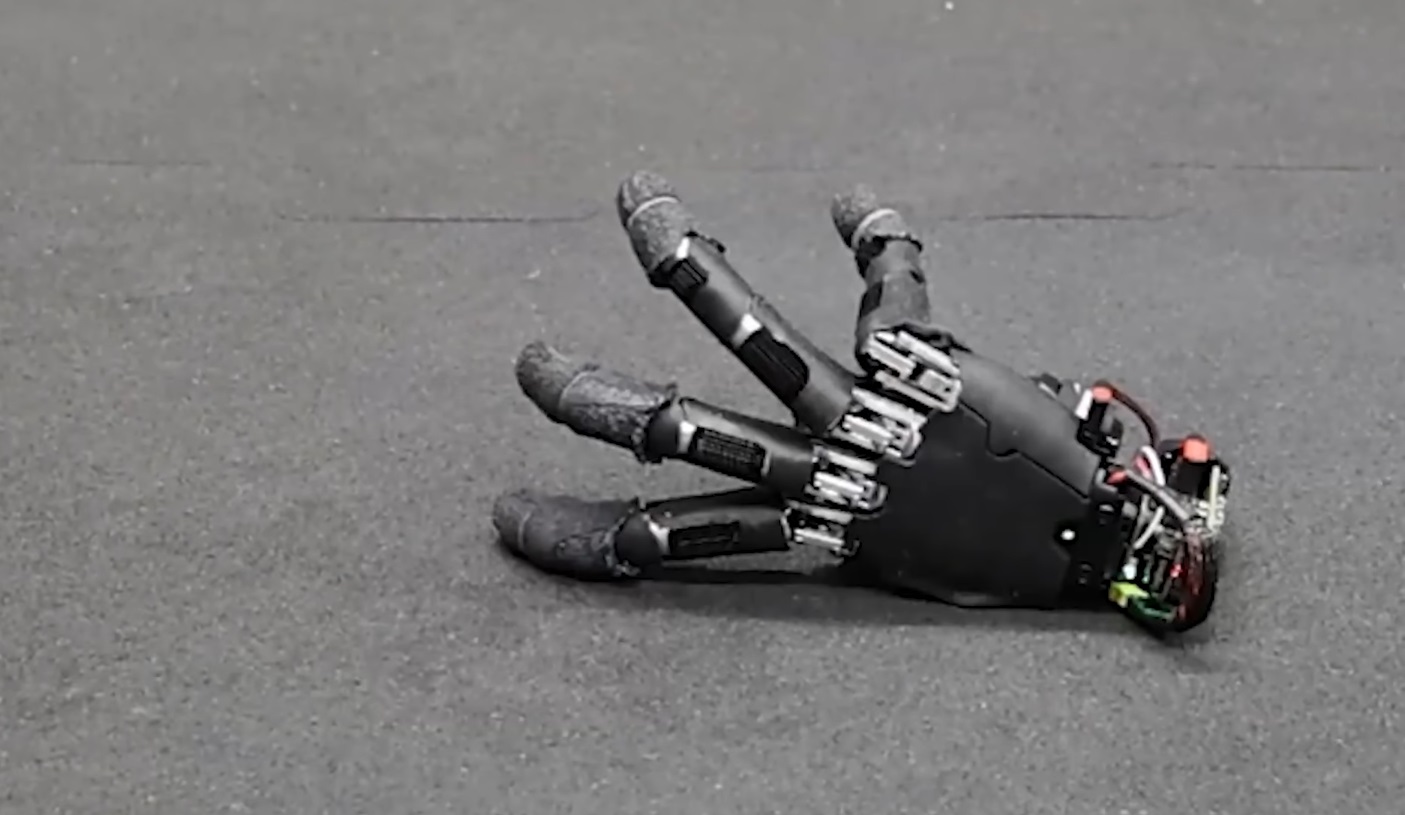
Conform Mediafax: O mână robotică se deplasează independent pe diverse suprafețe
Ingineri de la Soft Robotics Lab din cadrul ETH Zurich au transformat o mână robotică de uz comercial într-un dispozitiv capabil să se deplaseze pe diferite suprafețe fără a fi atașat unui braț robotic. Această inovație, deși neobișnuită, deschide noi perspective pentru utilizarea roboticii în spații restrânse sau greu accesibile.
Provocarea mobilității independente
Mâinile robotice convenționale sunt optimizate pentru manipularea obiectelor, dar deplasarea lor independentă prezintă provocări. Structura asimetrică a degetelor, cu lungimi diferite și poziționarea specifică a degetului mare, esențială pentru prindere, devine un obstacol în menținerea echilibrului în timpul mersului. Echipa de la ETH Zurich a depășit aceste limitări, permițând mâinii robotice să navigheze pe o varietate de terenuri.
Testele au inclus 14 tipuri de suprafețe, atât în interior, cât și în exterior. Mâna robotică și-a demonstrat capacitatea de a se deplasa pe covor, pietriș, iarbă și grilaje metalice. Un experiment relevant a vizat abilitatea robotului de a se ridica dintr-o poziție culcată. Din 25 de încercări, în 21 de cazuri, mâna a reușit să se ridice și să își recupereze poziția stabilă.
Interacțiunea cu mediul și noi aplicații
Pe lângă mobilitate, cercetătorii au explorat și capacitatea mâinii de a interacționa cu mediul înconjurător în timp ce își menține echilibrul. Într-un exercițiu, robotul și-a susținut greutatea pe patru degete, folosind al cincilea pentru a apăsa consecutiv patru taste direcționale. În 32 de încercări, robotul a indicat corect tasta solicitată în 29 de situații.
Un alt scenariu testat a implicat deplasarea mâinii robotice către un obiect mic și împingerea acestuia pe o suprafață plană. În 15 încercări, obiectul a fost poziționat la o distanță de maximum doi centimetri față de ținta prestabilită. Aceste demonstrații sugerează potențialul ca astfel de mâini robotice mobile să fie integrate în medii construite, facilitând operațiuni în locuri unde roboții tradiționali ar întâmpina dificultăți.
Capacitatea unei mâini robotice de a se deplasa autonom elimină dependența de brațul robotic care o transportă în mod obișnuit. Aceasta ar permite accesul în spații înguste, greu accesibile pentru echipamente robotice standard. Studiul, publicat inițial ca preprint pe platforma arXiv, reprezintă o demonstrație experimentală a capacităților tehnologiei, cu promisiunea unor viitoare aplicații robotice mai versatile. Un scurt material video a fost publicat pentru a ilustra funcționalitatea.
Sursa: Mediafax

Articole similare
Fii primul care comentează